Differential magnetoresistiv sensor
Differential magnetoresistiv sensor sælges fraPAM-XIAMENer en af magnetoresistive sensorer, som er pakket afindium antimonid (InSb) tynd filmmagnetoresistor plus bias magnet med en metalskal. Som et resultat heraf er udgangssignalet et kvasi-sinusbølgesignal. Specifikationen for den medfølgende differentialmagnetoresistiv (MR) sensor er som følger:
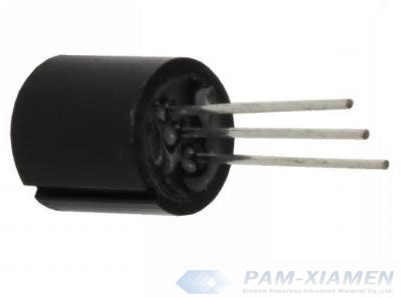
Differentiel magnetoresistiv sensorbillede
1. Datablad for differentiel magnetoresistiv sensor
Denne differentielle magnetiske modstandssensor har en lav modstand fra 300 ohm til 900 ohm med en størrelse på Dia. 10 mm.
| Tekniske parametre | PAM10-10L | PAM10-10D |
| Maksimal arbejdsspænding | DC 10V | DC 10V |
| Nominel arbejdsspænding | DC 5V | DC 5V |
| Output Offset Voltage, ved Vin
25 ℃ δ = ∞ |
≤130 mV | ≤130 mV |
| Udgangsamplitude, 25℃δ=0,15 mm,
Standard målobjekt |
> 900 mV | > 1000 mV |
| Total modstand R1-3,25℃,
I < 1mA, δ = ∞ |
220-900Ω | 900-1600Ω |
| Modstandsasymmetri(R12 & R13)25℃,δ=∞
|
≤10% | ≤10% |
| Cut-off frekvens | > 20KHz | > 20KHz |
| Arbejdstemperatur
|
-30 ~ 70 ℃ | -30 ~ 70 ℃ |
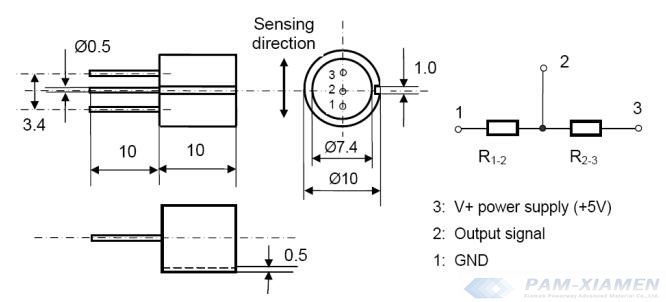
Differentielle MR-sensordimensioner:
2. Hvad er en magnetoresistiv sensor?
Magnetoresistiv effektsensor er lavet baseret på magnetoresistenseffekten af magnetiske materialer. Magnetiske materialer har anisotropi karakteristika. Når det magnetiseres, vil magnetiseringsretningen afhænge af materialets letakse, formen og den magnetiserende magnetiske feltretning. Når en strøm I påføres det strimmelformede permalloy-materiale, afhænger materialets modstand af vinklen mellem strømmens retning og magnetiseringsretningen.
Hvis et magnetfelt B (det målte magnetfelt) påføres materialet, vil den oprindelige magnetiseringsretning blive roteret. Hvis magnetiseringsretningen vender til retningen vinkelret på strømmen, vil modstanden af materialet falde; hvis magnetiseringsretningen drejer til retningen parallelt med strømmen, vil modstanden af materialet stige. Magnetoresistiv baserede sensorer består generelt af fire sådanne modstande og forbinder dem til at danne en bro. Under påvirkning af det målte magnetfelt B stiger modstandsværdierne for de to modstande placeret i modsatte positioner i broen, og modstandsværdierne for de to andre modstande falder.
3. Hvad er magnetoresistive sensortyper?
Magnetoresistive sensorer kan grundlæggende opdeles i to kategorier:
For det første, når den påførte feltintensitet er høj nok til at mætte det bløde magnetiske sensormateriale, er den magnetiske vektor i sensoren næsten parallel med det påførte felt. Derfor er berøringsfri magnetoresistiv vinkelsensor en almindelig anvendelse af magnetoresistiv højfeltssensor.
For det andet, hvad angår anvendelsen af lavt magnetfelt, bestemmer strimlens form magnetiseringsvektoren, fordi magnetiseringen viser en naturlig præference for langsgående rheologi. Den eksterne magnet vil forårsage en magnetiseringsforvrængning i strimlen, hvilket ændrer modstanden på grund af MR-effekten. Derved bruges lineær lavmagnetisk feltsensor normalt i dette mønster.
Magnetoresistiv sensor VS Hall effektsensor
Følsomheden og lineariteten af magnetomodstandssensoren har været i stand til at opfylde kravene til magnetiske kompasser, og dens ydeevne i alle aspekter er betydeligt bedre end Hall-enheder. Hysteresefejl og nulpunktstemperaturdrift kan også elimineres ved at skiftevis fremad og tilbage magnetisering af MR-sensoren. På grund af denne overlegne ydeevne af magnetoresistiv sensor, kan den konkurrere med fluxgate i nogle applikationer.
4. Hvordan virker en differentiel magnetoresistiv sensor?
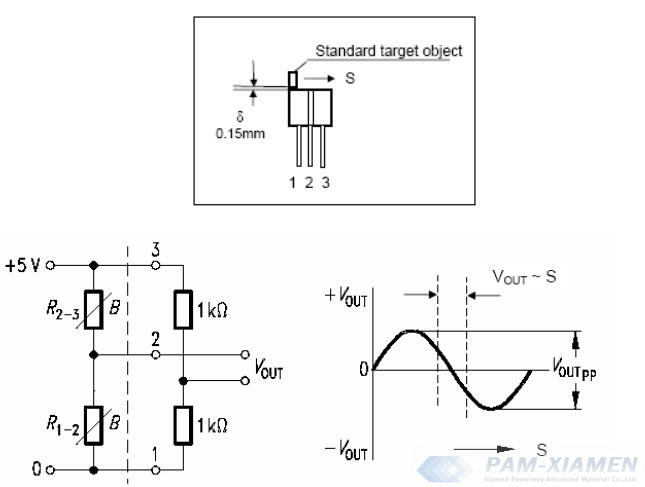
At pålægge forspændingsmagnetiske felter eller magnetisk jern på bagsiden af filmen magnetisk reluktans er kernestrukturen af differentiel magnetoresistiv sensor. Det magnetiske felt i MR 1 og MR 2 vil stige en efter en, hvilket fører til en stigning i modstanden af MR 1 og MR 2, når de ferromagnetiske objekter eller magneter gennem detekteringsområdet. Påfør en spænding på Vcc i slutningen af ① og ③, der vil være en sinusbølge i ②-enden. Se venligst fig. i det følgende:

5. Egenskaber for differentielle magnetoresistive sensorer
Der er mange karakteristika ved differentiel magneto-resistiv sensor:
- Den kan mærke et bredt hastighedsområde;
- Den har et robust metalhus;
- Signalamplituden har intet med hastighed at gøre;
- Der er en indbygget forspændingsmagnet;
- Det er bedst til barske miljøer.
6. Differentielle magnetoresistive sensorapplikationer
På grund af de fremragende egenskaber ved differentiel magnetisk modstandssensor, kan den bruges i forskellige applikationer, såsom detektering af hastighed, detektering af vinkel, detektering af RPM af elektrisk spindel, måling af RPM af PCB-stempel, måling af lineær lille forskydning og etc. Specifikt:
6.1 Måling af omdrejningstal for PCB ved hjælp af Differential Magneto Resistive Sensor
Sensoren for differentiel magnetisk modstand anvendes i vid udstrækning til måling af hastigheden af ferromagnetiske rotorer, såsom slidsede skiver, tandhjul og tandstang. En stabil sinusbølge kan opnås efter korrekt installation.
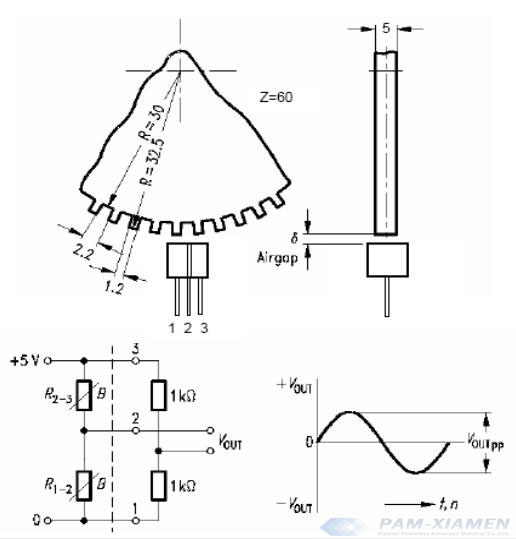
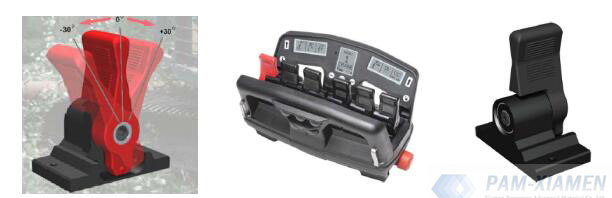
Brugen af differential MR-sensor til styring af gravemaskinens vinkelforskydning:
6.2 Differential MR-sensor, der måler lille forskydning
Et standard ferromagnetisk målobjekt i en bestemt størrelse gennem differentialsensoren sammen med retningen af sansning kan opnå et signal, der ligner sinusbølgen. Udgangssignalet er lineært inden for et område på 1,5 mm nær midterpositionen.
Mærker:
- Da sensoren let beskadiges, er det forbudt at klemme, kollidere og ridse detekteringsoverfladen;
- Sensoren skal fastgøres pålideligt og bevæge sig langs føleretningen i installationsprocessen;
- Følerens arbejdstemperatur skal være -30~70 ℃. Temperatur over området vil påvirke levetiden;
- Den nominelle arbejdsspænding og den maksimale arbejdsspænding for den differentielle magnetoresistive sensor er henholdsvis 5V og 10V.
Læs venligst det relaterede indlæg for mere information om magnetomodstandssensoren:https://www.powerwaywafer.com/magnetoresistance-sensor.html
For mere information, kontakt os venligst e-mail på[email protected] og [email protected].