Sensor magnetorresistivo diferencial
Sensor magnetorresistivo diferencial a la venta desdePAM-XIAMENEs uno de los sensores magnetorresistivos, que está empaquetado porpelícula delgada de antimonuro de indio (InSb)Magnetorresistor más imán polarizado con carcasa metálica. Como resultado, la señal de salida es una señal de onda casi sinusoidal. La especificación del sensor magnetorresistivo diferencial (MR) proporcionado es la siguiente:
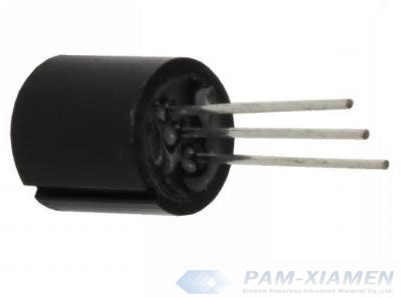
Imagen del sensor magnetorresistivo diferencial
1. Hoja de datos del sensor magnetorresistivo diferencial
Este sensor de resistencia magnética diferencial tiene una baja resistencia de 300 ohm a 900 ohm con un tamaño de Dia. 10 mm.
| Parámetros técnicos | PAM10-10L | PAM10-10D |
| Voltaje máximo de trabajo | CC 10 V | CC 10 V |
| Voltaje de trabajo nominal | CC 5V | CC 5V |
| Voltaje de compensación de salida, en Vin
25℃δ=∞ |
≤130mV | ≤130mV |
| Amplitud de salida, 25 ℃ δ = 0,15 mm,
Objeto de destino estándar |
>900 mV | >1000mV |
| Resistencia total R1-3,25 ℃,
I<1mA, δ=∞ |
220-900Ω | 900-1600Ω |
| Asimetría de resistencia (R12 y R13) 25 ℃, δ = ∞
|
≤10% | ≤10% |
| Frecuencia de corte | >20KHz | >20KHz |
| Temperatura de trabajo
|
-30~70℃ | -30~70℃ |
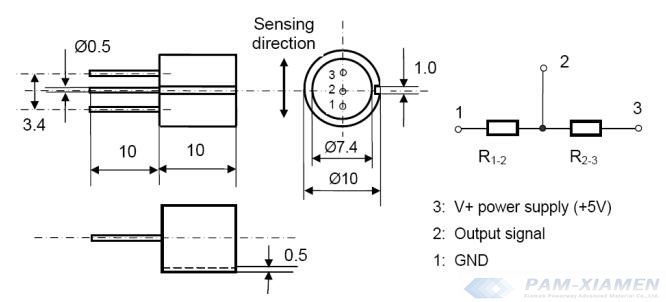
Dimensiones del sensor diferencial de RM:
2. ¿Qué es un sensor magnetorresistivo?
El sensor de efecto magnetorresistivo se fabrica basándose en el efecto magnetorresistente de los materiales magnéticos. Los materiales magnéticos tienen características de anisotropía. Al magnetizarlo, la dirección de magnetización dependerá del eje fácil del material, la forma y la dirección del campo magnético magnetizante. Cuando se aplica una corriente I al material de aleación permanente en forma de tira, la resistencia del material depende del ángulo entre la dirección de la corriente y la dirección de magnetización.
Si se aplica un campo magnético B (el campo magnético medido) al material, se rotará la dirección de magnetización original. Si la dirección de magnetización gira hacia la dirección perpendicular a la corriente, la resistencia del material disminuirá; Si la dirección de magnetización gira hacia la dirección paralela a la corriente, la resistencia del material aumentará. Los sensores magnetorresistivos generalmente constan de cuatro resistencias y las conectan para formar un puente. Bajo la acción del campo magnético B medido, los valores de resistencia de las dos resistencias ubicadas en posiciones opuestas en el puente aumentan y los valores de resistencia de las otras dos resistencias disminuyen.
3. ¿Qué son los tipos de sensores magnetorresistivos?
Los sensores magnetorresistivos se pueden dividir básicamente en dos categorías:
En primer lugar, en la aplicación de un campo magnético elevado, cuando la intensidad del campo aplicado es lo suficientemente alta como para saturar el material blando del sensor magnético, el vector magnético en el sensor es casi paralelo al campo aplicado. Por lo tanto, el sensor de ángulo magnetorresistivo sin contacto es una aplicación común del sensor magnetorresistivo de alto campo.
En segundo lugar, en cuanto a la aplicación de un campo magnético bajo, la forma de la tira determina el vector de magnetización, porque la magnetización muestra una preferencia natural por la reología longitudinal. El magnético externo provocará una distorsión de magnetización en la tira, cambiando la resistencia debido al efecto MR. Por lo tanto, en este patrón se suele utilizar un sensor lineal de campo magnético bajo.
Sensor magnetorresistivo VS sensor de efecto Hall
La sensibilidad y linealidad del sensor de magnetorresistencia han podido cumplir con los requisitos de las brújulas magnéticas y su rendimiento en todos los aspectos es significativamente mejor que el de los dispositivos Hall. El error de histéresis y la desviación de la temperatura del punto cero también se pueden eliminar alternando la magnetización directa e inversa del sensor MR. Debido a este rendimiento superior del sensor magnetorresistivo, puede competir con fluxgate en algunas aplicaciones.
4. ¿Cómo funciona un sensor magnetorresistivo diferencial?
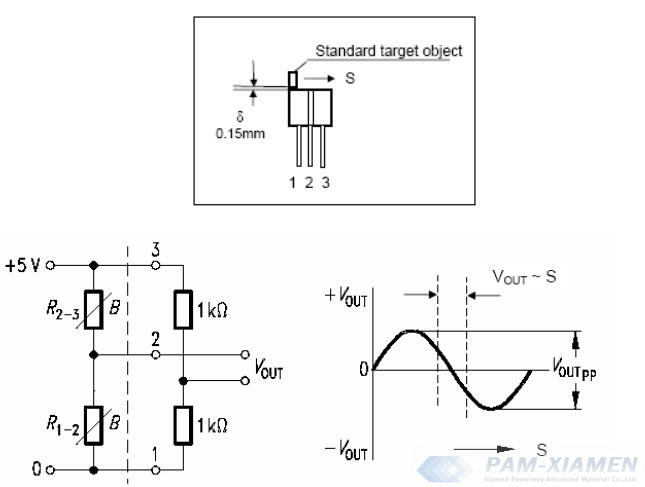
La imposición de campos magnéticos polarizados o hierro magnético en la parte posterior de la reluctancia magnética de la película es la estructura central del sensor magnetorresistivo diferencial. El campo magnético en MR 1 y MR 2 aumentará uno por uno, lo que provocará un aumento en la resistencia de MR 1 y MR 2 cuando los objetos ferromagnéticos o el imán atraviesen el área de detección. Aplique un voltaje de Vcc al final de ① y ③, habrá una onda sinusoidal en el extremo ②. Consulte la figura a continuación:

5. Propiedades de los sensores magnetorresistivos diferenciales
Hay muchas características del sensor diferencial magnetoresistivo:
- Puede detectar una amplia gama de velocidades;
- Tiene una carcasa de metal resistente;
- La amplitud de la señal no tiene nada que ver con la velocidad;
- Hay un imán polarizado incorporado;
- Es mejor para ambientes hostiles.
6. Aplicaciones de sensores magnetorresistivos diferenciales
Debido a las excelentes propiedades del sensor de resistencia magnética diferencial, se puede utilizar en diversas aplicaciones, como detección de velocidad, detección de ángulo, detección de RPM de husillo eléctrico, medición de RPM de punzón de PCB, medición de desplazamiento lineal pequeño, etc. Específicamente:
6.1 Medición de RPM de PCB mediante sensor diferencial magnetoresistivo
El sensor de resistencia magnética diferencial se aplica ampliamente en la medición de la velocidad de rotores ferromagnéticos, como discos ranurados, engranajes y cremalleras. Se puede obtener una onda sinusoidal estable después de una instalación correcta.
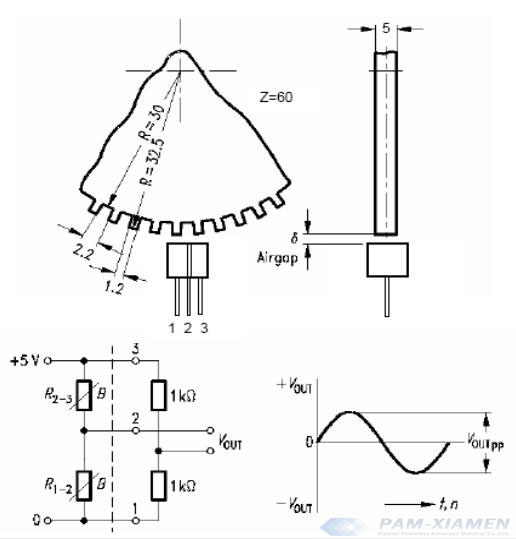
El uso del sensor MR diferencial para controlar el desplazamiento del ángulo de la excavadora:
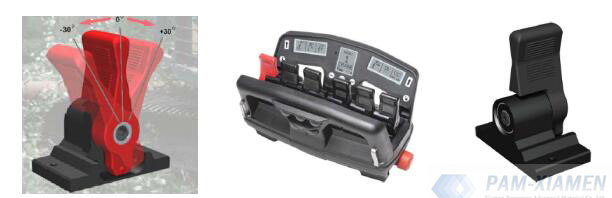
6.2 Sensor MR diferencial que mide un desplazamiento pequeño
Un objeto objetivo ferromagnético estándar de un tamaño específico a través del sensor diferencial junto con la dirección de detección puede obtener una señal similar a la onda sinusoidal. La señal de salida es lineal dentro de un rango de 1,5 mm cerca de la posición central.
Marcas:
- Debido a que el sensor se daña fácilmente, está prohibido apretar, chocar y rayar la superficie de detección;
- El sensor debe fijarse de manera confiable y moverse a lo largo de la dirección de detección durante el proceso de instalación;
- La temperatura de funcionamiento del sensor debe ser de -30 a 70 ℃. La temperatura por encima del rango afectará la vida útil;
- El voltaje de trabajo nominal y el voltaje de trabajo máximo del sensor magnetorresistivo diferencial son respectivamente 5 V y 10 V.
Lea la publicación relacionada para obtener más información sobre el sensor de magnetorresistencia:https://www.powerwaywafer.com/magnetoresistance-sensor.html
Para obtener más información, por favor contáctenos por correo electrónico a[email protected]y[email protected].