Differential magnetoresistiver Sensor
Differential magnetoresistiver Sensor zum Verkauf vonPAM-XIAMENist einer der magnetoresistiven Sensoren, die von verpackt werdenDünnfilm Indium Antimonid (INSB)Magnetoresistor Plus -Bias -Magnet mit einer Metallschale. Infolgedessen ist das Ausgangssignal ein Quasi-Sin-Wellensignal. Die Spezifikation des differentiellen Magnetoresistiven (MR) -Sensors ist wie folgt:
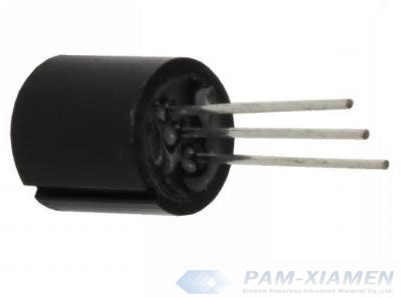
Differential magnetoresistive Sensorbild
1. Differential magnetoresistiver Sensor -Datenblatt
Dieser differentielle Magnetwiderstandssensor hat einen niedrigen Widerstand von 300 Ohm bis 900 Ohm mit einer Größe von DIA. 10 mm.
| Technische Parameter | PAM10-10L | PAM10-10D |
| Maximale Arbeitsspannung | DC 10V | DC 10V |
| Nennarbeitsspannung | DC 5V | DC 5V |
| Ausgangs-Offsetspannung bei Vin
25℃δ=∞ |
≤130 mV | ≤130 mV |
| Ausgangsamplitude, 25 ℃ δ = 0,15 mm,
Standardzielobjekt |
>900 mV | >1000 mV |
| Gesamtwiderstand R1-3,25℃,
I<1mA, δ=∞ |
220-900Ω | 900-1600Ω |
| Resistenzasymmetrie (R12 & R13) 25 ℃ , δ = ∞
|
≤10% | ≤10% |
| Grenzfrequenz | >20KHz | >20KHz |
| Arbeitstemperatur
|
-30~70℃ | -30~70℃ |
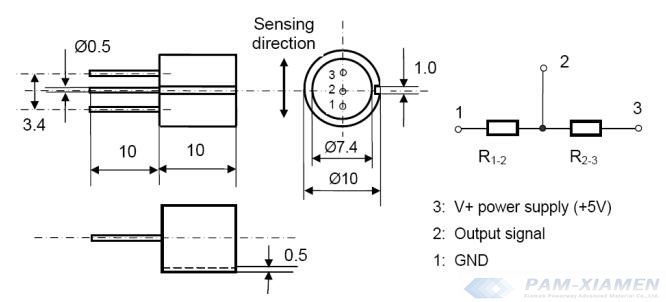
Differentielle MR -Sensorabmessungen:
2. Was ist ein magnetoresistiver Sensor?
Der magnetoresistive Effektsensor wird auf der Basis der Magnetoresistenzwirkung magnetischer Materialien hergestellt. Magnetische Materialien haben eine Anisotropie -Eigenschaft. Bei der Magnetisierung hängt die Magnetisierungsrichtung von der materiellen einfachen Achse, der Form und der magnetisierenden Magnetfeldrichtung ab. Wenn ein Strom I auf das streifenförmige Permallloy-Material aufgetragen wird, hängt der Widerstand des Materials vom Winkel zwischen der Richtung des Stroms und der Magnetrichtung ab.
Wenn ein Magnetfeld B (das gemessene Magnetfeld) auf das Material aufgetragen wird, wird die ursprüngliche Magnetisierungsrichtung gedreht. Wenn sich die Magnetisierungsrichtung senkrecht zum Strom in die Richtung dreht, nimmt der Widerstand des Materials ab; Wenn sich die Magnetisierungsrichtung in die Richtung parallel zum Strom dreht, nimmt der Widerstand des Materials zu. Magnetoresistive Sensoren bestehen im Allgemeinen aus vier solcher Widerstände und verbinden sie mit einer Brücke. Unter der Wirkung des gemessenen Magnetfelds B sind die Widerstandswerte der beiden Widerstände an entgegengesetzten Positionen in der Brücke zunehmen, und die Widerstandswerte der beiden anderen Widerstände nehmen ab.
3. Was sind magnetoresistive Sensortypen?
Magnetoresistive Sensoren können grundsätzlich in zwei Kategorien unterteilt werden:
Erstens ist der Magnetvektor im Sensor bei der Anwendung eines hohen Magnetfelds, wenn die angelegte Feldintensität hoch genug ist, um das magnetische Sensormaterial zu sättigen, nahezu parallel zum angelegten Feld. Daher ist der nichtkontakte magnetoresistive Winkelsensor eine häufige Anwendung des magnetoresistiven High-Field-Sensors.
Zweitens bestimmt die Form des Streifens, wie für die Anwendung mit niedrigem Magnetfeld, den Magnetisierungsvektor bestimmt, da durch die Magnetisierung eine natürliche Präferenz für die Längs -Rheologie gezeigt wird. Der externe Magnet wird eine Magnetisierungsverzerrung im Streifen verursacht, wodurch der Widerstand aufgrund des MR -Effekts ändert. Dadurch wird in diesem Muster normalerweise ein linearer Niedrigmagnetfeldsensor verwendet.
Magnetoresistiver Sensor gegen Hall -Effekt -Sensor
Die Empfindlichkeit und Linearität des Magnetoresistenzsensors war in der Lage, die Anforderungen magnetischer Kompasse zu erfüllen, und seine Leistung in allen Aspekten ist erheblich besser als Hall -Geräte. Hysteresefehler und Nullpunkt-Temperaturdrift können auch durch Wechsel nach vorne und umgekehrter Magnetisierung des MR-Sensors beseitigt werden. Aufgrund dieser überlegenen Leistung des magnetoresistiven Sensors kann es in einigen Anwendungen mit Fluxgate konkurrieren.
4. Wie funktioniert ein differential magnetoresistiver Sensor?
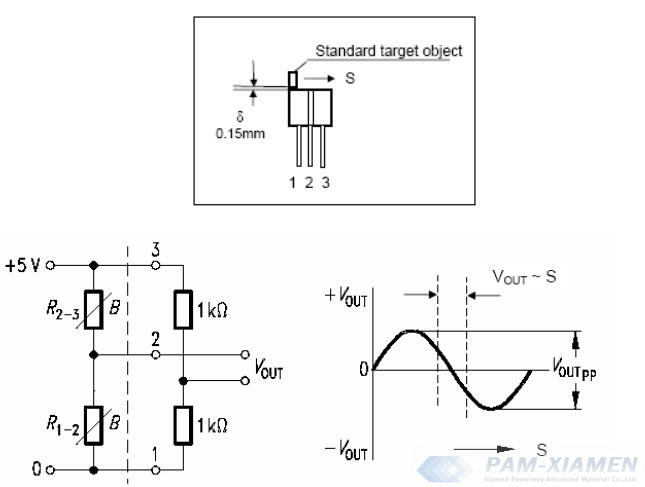
Imposante Bias -Magnetfelder oder magnetisches Eisen im hinteren Teil des Films Magnetische Zurückhaltung ist die Kernstruktur des differentiellen magnetoresistiven Sensors. Das Magnetfeld in der MR 1 und MR 2 erhöht sich um einen und führt zu einem Anstieg des Widerstands von MR 1 und MR 2, wenn die ferromagnetischen Objekte oder Magnet durch den Nachweisbereich. Wenden Sie eine Spannung von VCC am Ende von ① und ③ an, es wird eine Sinuswelle am ② -Ende geben. Bitte beachten Sie die Abb. Im Folgenden:

5. Differentielle magnetoresistive Sensoren Eigenschaften
Es gibt viele Eigenschaften des differentiellen Magneto -Widerstandssensors:
- Es kann eine breite Spektrum an Geschwindigkeit erfassen;
- Es hat ein robustes Metallgehäuse;
- Die Signalamplitude hat nichts mit Geschwindigkeit zu tun;
- Es gibt einen eingebauten Verzerrung Magneten;
- Es ist am besten für harte Umgebungen.
6. Differentielle magnetoresistive Sensoranwendungen
Aufgrund der hervorragenden Eigenschaften des unterschiedlichen Magnetwiderstandssensors kann es in verschiedenen Anwendungen verwendet werden, z. B. Erfassungsgeschwindigkeit, Erfassungswinkel, Erkennung von Drehzahl von elektrischer Spindel, Messung der Drehzahl von PCB -Stanzen, Messung der linearen kleinen Verschiebung und usw. speziell:
6.1 Drehzahl von PCB durch Differentialmagneto -Widerstandssensor messen
Der Sensor des differentiellen Magnetwiderstandes wird in der Messung der Geschwindigkeit ferromagnetischer Rotoren wie geschlitzten Scheiben, Zahnräder und Rack weit verbreitet. Eine stabile Sinuswelle kann nach korrekter Installation erhalten werden.
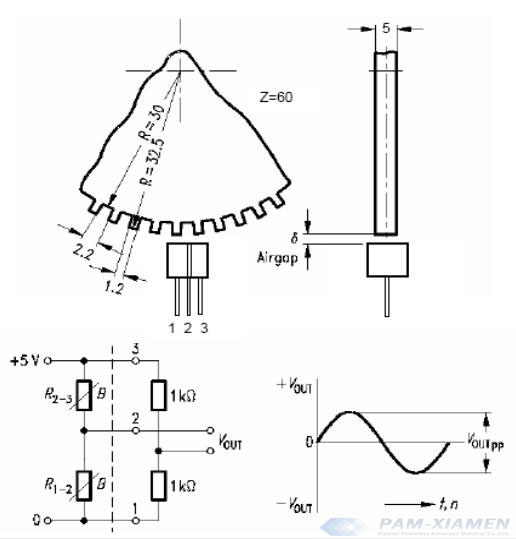
Die Verwendung des differentiellen MR -Sensors bei der Steuerung der Vertreibung des Baggerwinkels:
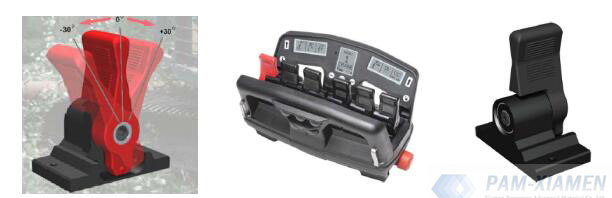
6.2 Differential MR -Sensor zur Messung einer geringen Verschiebung
Ein Standard -ferromagnetisches Zielobjekt in einer spezifischen Größe durch den Differentialsensor zusammen mit der Erfassungsrichtung kann ein Signal erhalten, das der Sinuswelle ähnlich ist. Das Ausgangssignal ist in einem Bereich von 1,5 mm in der Nähe der Mittelposition linear.
Marken:
- Da der Sensor leicht beschädigt ist, ist es verboten, die Erkennungsfläche zu quetschen, zu kollidieren und zu kratzen.
- Der Sensor sollte zuverlässig fixiert werden und sich im Installationsprozess entlang der Erfassungsrichtung bewegen.
- Die Sensor -Arbeitstemperatur sollte -30 ~ 70 ℃ betragen. Die Temperatur über den Bereich wirkt sich auf die Lebensdauer aus.
- Die bewertete Arbeitsspannung und die maximale Arbeitsspannung des differentiellen magnetoresistiven Sensors beträgt 5 V bzw. 10 V.
Bitte lesen Sie den zugehörigen Beitrag für weitere Informationen zum Magnetoresistanzsensor:https://www.powerwaywafer.com/magnetoresistance-sensor.html
Für weitere Informationen kontaktieren Sie uns bitte E -Mail unter[email protected] und [email protected].